科研动态 | 重力遥感与导航团队在城市峡谷智能手机精密单点定位方面取得进展
近日,中山大学重力遥感与导航团队联合加拿大约克大学GNSS团队在GPS Solutions期刊发表题为“Doppler-Based Pseudorange Enhancement with Temporal Consistency Weighting for Smartphone GNSS PPP in Urban Canyons”(基于多普勒伪距增强及时间一致性定权的城市峡谷智能手机精密单点定位方法)的研究成果。针对城市峡谷环境下智能手机GNSS观测数据可用性不足、载波相位观测频繁中断以及伪距观测质量较差等问题,研究提出了一种基于多普勒伪距融合增强的PPP算法,并引入时间一致性加权策略,进一步提升定位精度与可靠性。
研究背景
随着智能手机GNSS观测数据的开放,基于精密单点定位PPP的智能手机高精度定位技术受到广泛关注。然而,相较于测地型接收机,智能手机GNSS观测普遍存在伪距噪声较大、多路径效应显著及载波相位频繁中断等问题,尤其在城市峡谷环境下,卫星信号遮挡与反射进一步降低了观测数据的可用性和质量,严重制约了传统PPP的定位性能。现有方法主要通过伪距平滑、观测质量控制及随机模型优化等手段改善定位效果,但传统PPP通常难以充分利用缺少同步载波相位的有效伪距观测,造成观测信息浪费。此外,多普勒观测虽然具有较高的短期精度,但不同观测类型之间的一致性问题及多普勒观测质量的时变特征,仍给伪距增强带来挑战。因此,如何充分利用有限的GNSS观测信息,并有效发挥多普勒观测在伪距增强中的作用,是提升城市峡谷环境下智能手机PPP定位精度与稳健性的关键问题。
研究内容
针对城市环境下智能手机GNSS观测数据可用性不足、载波相位频繁中断及伪距噪声较大等问题,本研究提出了一种融合多普勒伪距增强与时间一致性加权的定位方法。该方法基于已有的码观测增强精密单点定位(CEPPP)框架,保留传统PPP中因载波相位不可用而被剔除的有效伪距观测值,提高观测数据利用率。在此基础上,通过星间差分处理观测值之间的不连续性,并利用多普勒观测进行伪距平滑改正以改善伪距观测质量。考虑到多普勒观测质量对伪距改正效果的影响,研究进一步联合载噪比与基于多普勒二阶差分的时间一致性因子构建动态加权策略,根据观测可靠性调整改正后伪距的权重,减弱低质量观测对定位结果的影响。
研究结果与数据验证
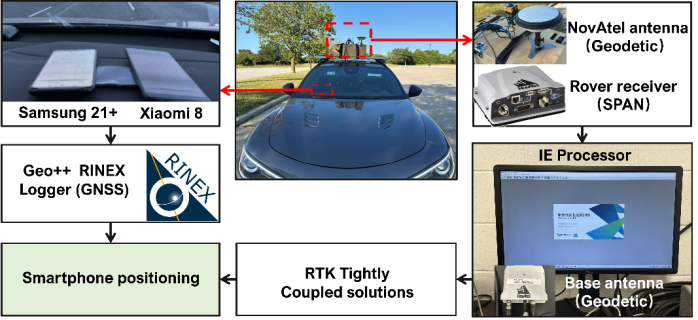
研究采用12组手机GNSS数据集进行实验验证,其中6组采集于加拿大约克大学及周边地区,另6组来自谷歌智能手机分米级定位挑战赛,涵盖不同程度卫星信号遮挡的城市及其他复杂环境。首先,本研究统计了不同GNSS观测类型的可用性,并比较传统PPP、CEPPP及多普勒改正的CEPPP(DCCEPPP)方法所利用的卫星数量和观测值数量,以评估CEPPP框架对观测数据利用率的改善效果。然而,保留更多伪距观测值的同时也可能引入额外的观测误。针对这一问题,研究利用多普勒观测值对伪距进行改正,并利用星间差分来预先处理手机Doppler和伪距观测值之间的不一致性问题。图1对比了多普勒改正前后伪距历元间差分的变化。原始观测中约有2%–3%的异常值,这些异常值可能导致周跳探测过程中部分有效卫星观测被误剔除。可观测到经过多普勒改正后异常值数量显著减少,有助于保留更多有效观测值同时减少误差。
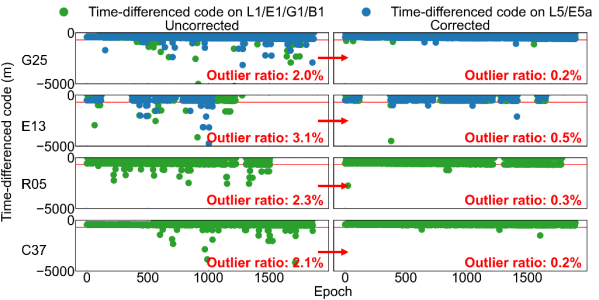
图1 Y1数据集中小米Mi 8手机观测的G25、E13、R05和C37卫星多普勒改正前(左)与改正后(右)的伪距历元间差分(TDC)时间序列对比。绿色和蓝色散点分别表示L1/E1/G1/B1和L5/E5a频段的观测结果。
此外,多普勒改正后的伪距观测质量不仅取决于原始伪距,还受到原始多普勒观测质量的影响。尽管智能手机多普勒观测的整体精度通常优于伪距,但并非所有历元的多普勒观测都具有更高的可靠性。因此,研究提出融合载噪比(C/N₀)与多普勒时间一致性因子的加权策略,动态调整改正后伪距观测值的权重。图2对比了不同加权模型下的定位精度。结果表明,引入多普勒时间一致性约束后,定位精度得到进一步改善,表明综合考虑原始伪距与多普勒观测质量,有助于提高复杂城市环境下定位的精度。
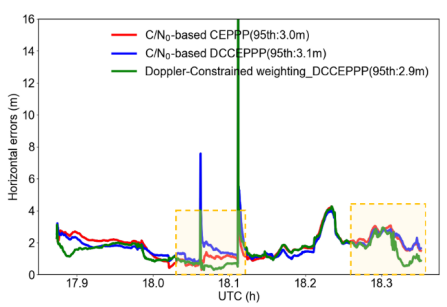
图2 Y6数据集中基于载噪比(C/N₀)加权的CEPPP和DCCEPPP与采用多普勒约束加权的DCCEPPP的水平定位误差第95百分位数对比
图3进一步展示了不同定位方法在城市环境数据集下的水平定位精度,并采用第95百分位数误差(95th)和均方根误差(RMS)进行综合评估。结果表明,相较于传统PPP方法,仅码观测增强精密单点定位的CEPPP方法通过提高有效伪距观测的利用率,实现了米级定位精度改善;在此基础上,研究进一步引入多普勒伪距增强及时间一致性动态加权策略后,所提出的DCCEPPP方法实现了分米级精度提升。实测数据验证表明,该方法将单点定位SPP的均方根误差由3.3 m降低至2.8 m,精度提升约15.2%;将传统PPP算法的均方根误差由2.0 m降低至1.2 m,精度提升40.0%。证明所提出的方法能够充分利用有限的GNSS观测信息,并通过多普勒辅助伪距增强进一步改善观测质量,有效提升复杂城市环境下智能手机GNSS定位的精度与稳健性。
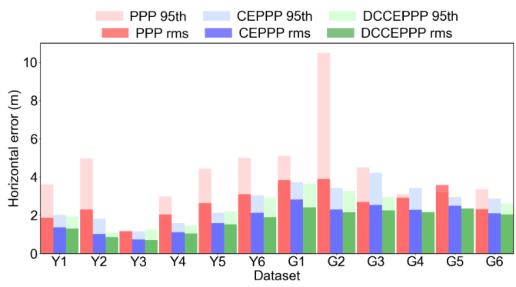
图3 所有数据集不同定位模式的水平定位误差第95百分位数及均方根误差对比。
数据与发表信息
研究成果已被卫星导航定位领域知名期刊GPS Solutions(GPSS)接收。中山大学遥感科学与技术学院重力遥感团队易丁副教授为通讯作者,加拿大约克大学檀灵敏博士研究生为第一作者,加拿大约克大学Sunil Bisnath教授为合作作者。
本研究得到加拿大自然科学与工程研究理事会(Natural Sciences and Engineering Research Council of Canada,NSERC)及谷歌(Google)的资助支持。
原文信息:Tan, L.(檀灵敏), Yi, D.(易丁*) & Bisnath, S. Doppler-based pseudorange enhancement with temporal consistency weighting for smartphone GNSS PPP in urban canyons. GPS Solut31, 19 (2027).
原文链接:https://doi.org/10.1007/s10291-026-02176-9